发那科FANUC发生报警MOTN-023或者MOTN-063奇异点的解决方法_发那科机器人维修-提供FANUC机械手保养、电路板维修等一站式解决方案

产品知识 关键词:发那科,FANUC,发生,报警,MOTN-023,或者,MO
在调试机器人时,如果机器人处于下图状态(处于J4轴和J6轴同轴),会发生报警:MOTN-023或者MOTN-063,在此情况下,机器人只能在关节坐标系下移动。以下姿态即为奇异点位置。 图1机器人奇异点位置 当机器人J5轴处于0位置,机器人会出现MOTN-023报警: 图2MOT…… 在调试机器人时,如果机器人处于下图状态(处于J4轴和J6轴同轴),会发生报警:MOTN-023或者MOTN-063,在此情况下,机器人只能在关节坐标系下移动。以下姿态即为奇异点位置。
发那科FANUC发生报警MOTN-023或者MOTN-063奇异点的解决方法
图1机器人奇异点位置 当机器人J5轴处于0°位置,机器人会出现MOTN-023报警:
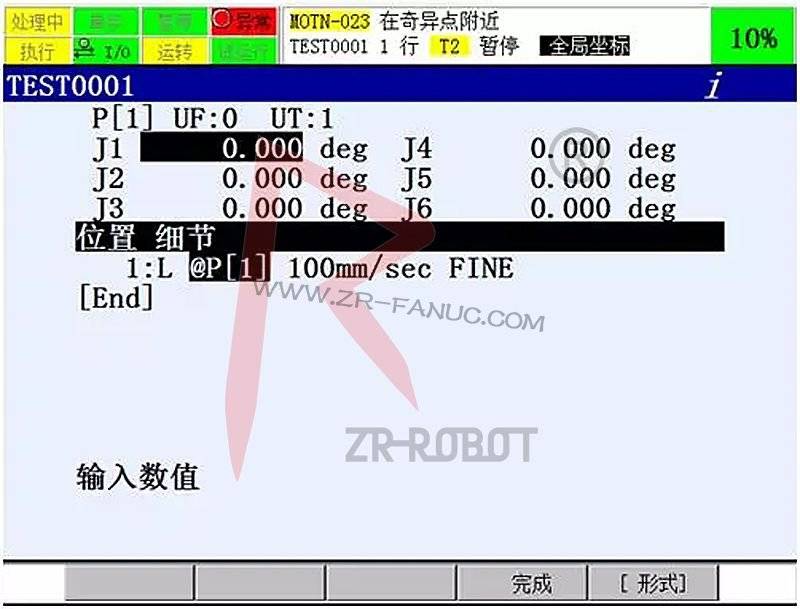
发那科FANUC发生报警MOTN-023或者MOTN-063奇异点的解决方法
图2MOTN-023报警 当机器人在执行动作类型为L,C,A的动作指令时,如需经过奇异点,机器人会出现MOTN-063报警
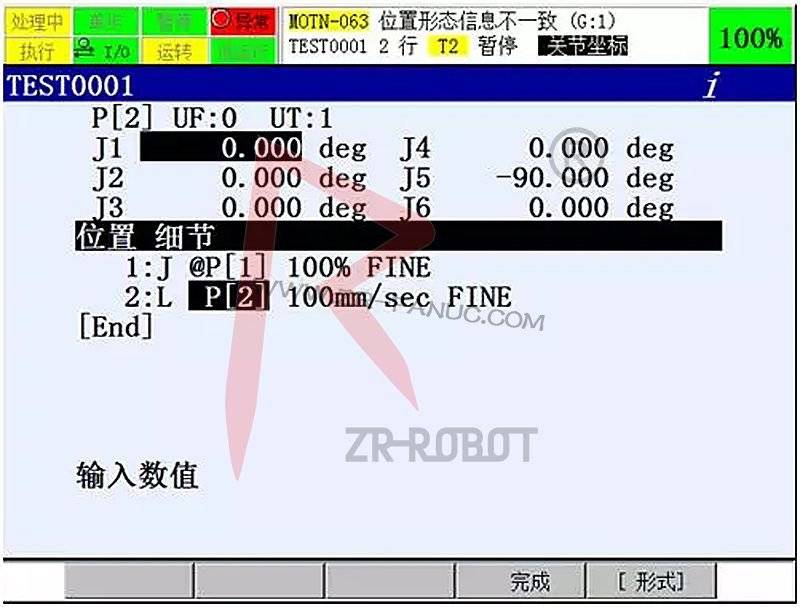
发那科FANUC发生报警MOTN-023或者MOTN-063奇异点的解决方法
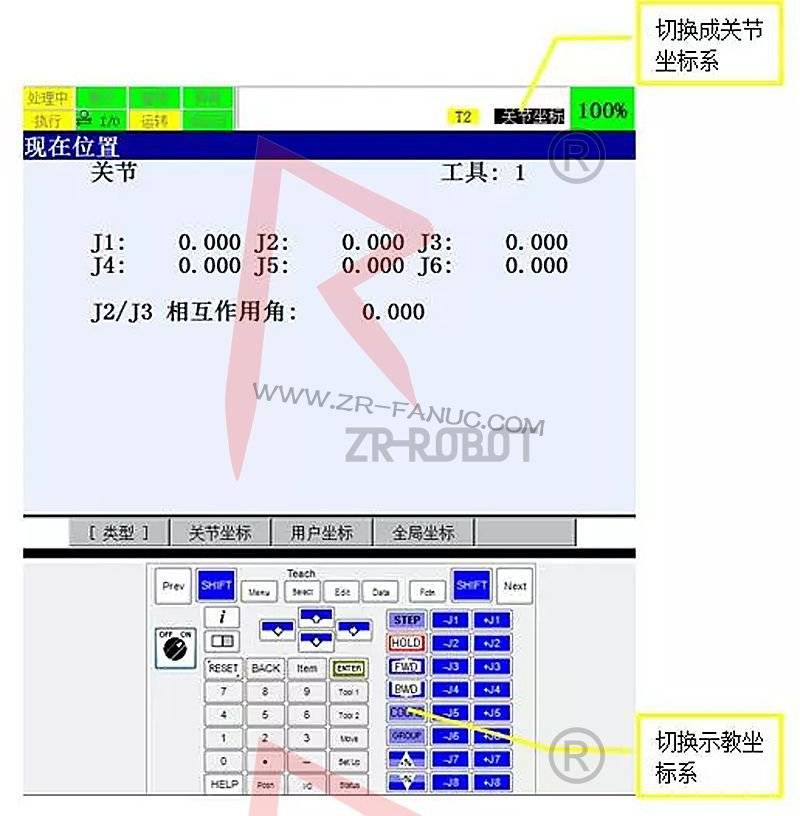
图3MOTN-063报警 针对奇异点的处理方法 情况一:在机器人示教时遇到奇异点 处理步骤: a)将机器人的示教坐标系切换到关节
发那科FANUC发生报警MOTN-023或者MOTN-063奇异点的解决方法
图2示教坐标系的切换 b)点动机器人,让J5轴调离0°的位置,建议小于-3°或者大于3° c)按RESET键复位报警 情况二:在程序运行时遇到奇异点 方法一:适合在无精细点位要求使用。 当运行程序时遇到奇异点,可以将该行动作指令的动作类型改为J,或者修改机器人的位置姿态,以避开路径当中存在的奇异点。 方法二:适合在有精细点位要求使用。 在动作指令后添加附加动作指令:手腕关节动作指令WJNT(全名WristJoint)。 手腕关节动作指令(WristJoint),不在轨迹控制中对手腕的姿势进行控制(标准设定下,程序运行时,手腕的姿势始终被控制)。在直线动作、C圆弧动作、A圆弧动作时能够使用该指令。 当遇到奇异点时,程序中使用该指令,手腕的姿势在动作中发生变化,避开奇异点造成的手腕轴反转动作,使得工具中心点继续沿着轨迹动作。 处理步骤: a)将光标移至出现奇异点程序行行末,点击F4选择 b)选择WristJoint c)按RESET键复位报警 d)运行程序,观察运行轨迹

TAG: 发那科

相关推荐
库卡机器人保养之电池更换指南

库卡机器人保养之电池更换指南

在工业自动化领域,库卡(KUKA)机器人以其卓越的性能和稳定性而备受推崇。为确保机器人的持续高效运行,定期的保养和维护至关重要。佛山超仁机器人科技有限公司将详细介绍KUKA C4机器人蓄电池的更换步骤及注意事项,以帮助售后服务人员更好地进行

产品知识2024-11-16
text/css

text/css

时常在我们更换ABB配件SMB板后,或有时重新刷入系统,会有如题报警提示,这是由于SMB内数据和控制柜内数据不一致导致的。 时常在我们更换ABB配件SMB板后,或有时重新刷入系统,会有如题报警提示,这是由于SMB内数据和控制柜内数据不一致导

常见问题2024-03-23
title

title

1.安川机器人示教器,示教编程器上设有一些按键,这些按键主要用于安川机器人示教、程序编辑及再现等。2.示教编程器的显示屏为5.7英寸的彩色显示屏。可用文字有英文字母、数字、符号、片假名、平假名、汉字。另外,在输入日语时,也可通过输入罗马字,

产品知识2024-03-21
工业机器人售后相关问题

工业机器人售后相关问题

在现代化工业生产中,工业机器人的广泛应用已经成为提升生产效率、减少人工成本、保证产品质量的重要手段。然而,随着机器人使用时间的增长,其维修、调试与保养问题也逐渐显现,成为影响机器人性能稳定性和使用寿命的关键因素。本文将深入探讨工业机器人的维

常见问题2024-03-16
库卡机器人

库卡机器人

在科技飞速发展的今天,工业机器人正逐渐成为推动工业制造升级的关键力量。作为工业机器人领域的领军企业,库卡机器人凭借其卓越的技术实力和创新精神,在全球范围内赢得了广泛的赞誉。近日,库卡机器人再次凭借其一系列创新成果,引发了业界的广泛关注。库卡

产品知识2024-03-09
工业机器人维修:ABB机器人制动器电源异常

工业机器人维修:ABB机器人制动器电源异常

客户机台在正常使用时,机器人突然停止,而后示教器报警制动器电源异常,无法清除复位,找不到问题所在,需上门检测维修机台为IRB2600,下图为报警信息及ABB提示的处理方法现场测试施工流程:1.工程师到现场后将机器人进行备份,以免检修过程中机

客户案例2024-02-05
安川机器人MH24检修

安川机器人MH24检修

‍‍收到客户反馈机器人运行时抖动,无报警信息,无法正常生产,需至现场进行故障排查与维修恢复机型为安川MH24根据以往经验,机器人抖动一般情况是减速机和电机出现故障现场检测施工流程:1. 首先将机器人机台进行备份,防止检修过程中系统数据丢失2

客户案例2024-01-31
siemens西门子plc维修运行灯全不亮频繁关机维修-上海仰光电子西门子维修中心

siemens西门子plc维修运行灯全不亮频繁关机维修-上海仰光电子西门子维修中心

siemens西门子plc维修:当在不恰当的条件下操作西门子PLC时,或者如果它用于执行非设计的功能,那么 CPU 可能会损坏。本文概述了一些最常见的西门子PLC CPU 故障。它还提供了一种基本方法来确定概述的问题的根本原因,以及在 CP

产品知识2024-01-06